PERSONAL INDEX / 李俊霖INTELLIGENT MANUFACTURING · ROBOTICS · AI
JUNLINLI.


01 / SELECTED ENGINEERING全部工程记录
工程记录Selected work.
感知 / 操作 / 构建
01 / 感知
01 / ENGINEERING RECORD计算机视觉 · RGB-D · 6D Pose
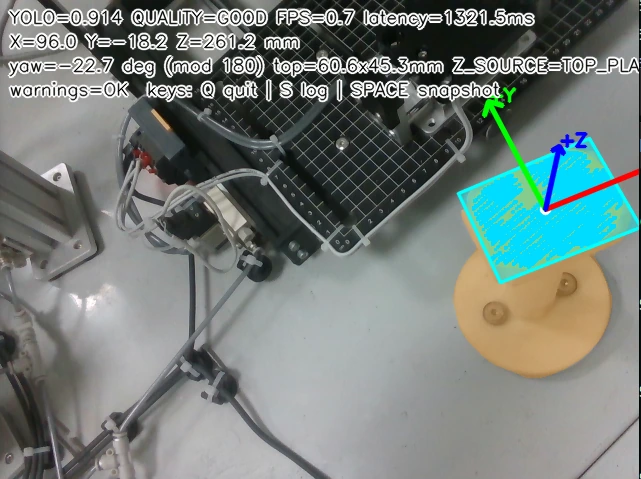
FIELD NOTE FoundationPose → Depth Geometry
2024— 至今
智能制造本科在读,学习与工程实践逐渐聚焦机器人视觉、机器人操作、数字孪生与具身智能。
2025 — 2026
VEX Robotics
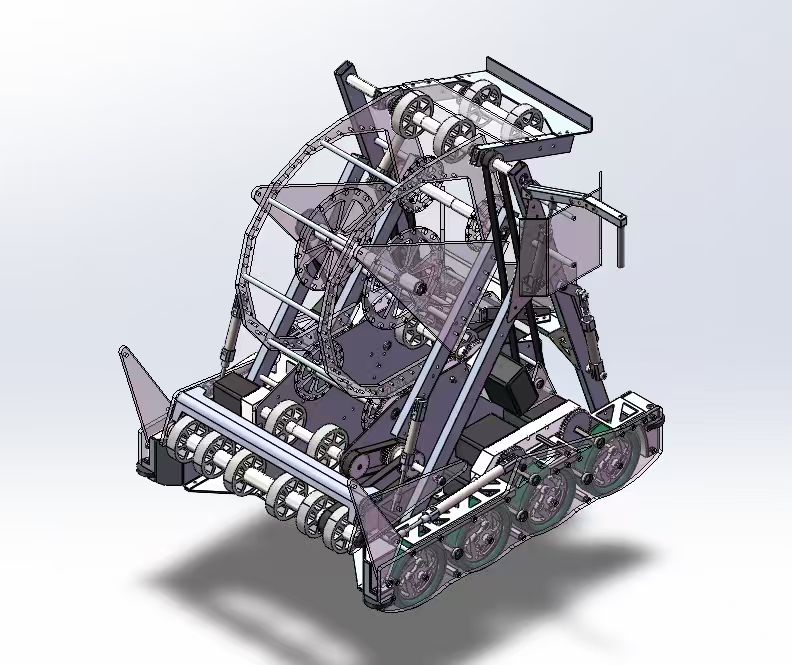
参与 VEX 机器人机械系统开发,主要负责 CAD 设计、钣金、机械结构、装配与调试。
2025 — 2026
机械工程与智能制造竞赛
围绕机械产品数字化设计、机器人视觉与智能制造开展工程实践。
2026
研究与数学建模
参与 2026 MCM Problem C ‘Data With The Stars’,围绕《Dancing with the Stars》历史数据开展数学建模,研究未知粉丝投票估计、评委与粉丝计分规则比较及参赛者特征对比赛结果的影响。
项目中的
方法与工具
01
感知
从真实相机输入到目标分割、几何推理与位姿表达。
- RealSense
- RGB-D
- 6D Pose
02
仿真与操作
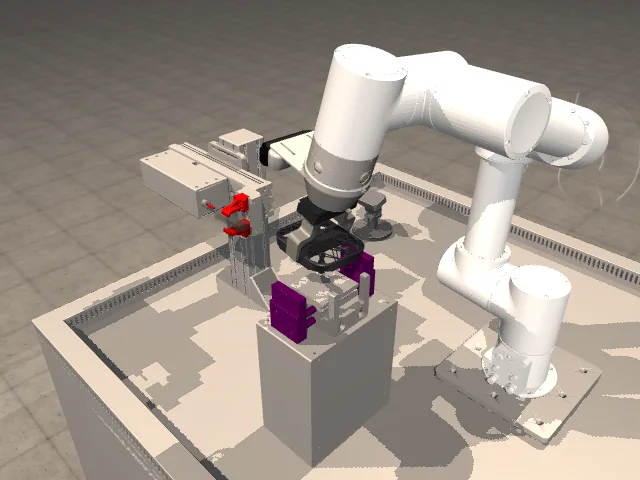
围绕机械臂、抓取流程与数字孪生环境组织工程验证。
- FR3
- MuJoCo
- CoppeliaSim
03
设计与制造
通过 CAD、三维建模与机械装配理解实体系统。
- CAD
- 3D 建模
- 机械设计
NEXT / CONTACTOPEN A CONVERSATION
保持联系Let's talk.
如果你希望交流机器人、多模态、仿真、智能制造或其他工程项目,可以通过邮件联系我。
QueenLee6806@163.com